飛びながら触れる。
衝撃を逃がす、機構の知能。
力強い動作と飛行の安定性。その両立を、柔らかなリンク機構から考える。
飛行ロボットが物をつかむと、接触の反力が姿勢を乱します。本研究は、瞬発的に伸びる脚と柔らかなリンクを組み合わせ、動作の衝撃が機体へ伝わりにくい構造を提案。飛行中の捕獲や止まり木への着地などを実証しています。
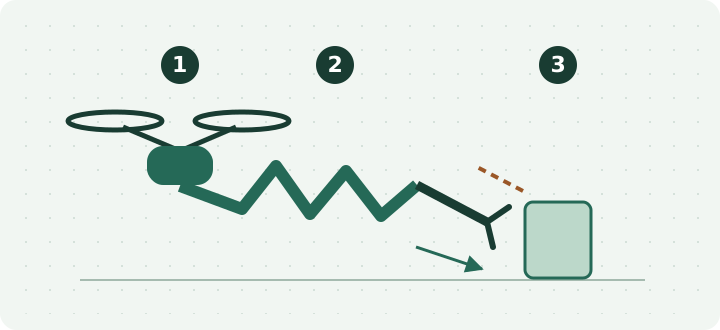
- 機体:接触時の反力が姿勢を乱す。
- リンク:柔らかな構造で力の伝達を弱める。
- 接触:瞬発的な脚の動作で対象に働きかける。
何が新しいか
非対称な双安定機構で瞬発動作を生み、その力の伝達を柔らかなリンクで切り離す設計。制御だけでなく、形状そのものに接触への適応を担わせています。
ここまでが分かったこと・限界
実験した7節構成での結果です。多様な風・荷重・接触対象で同じ性能が得られるとは判断できません。耐久性や作業の成功率は本文・補足資料の確認が必要です。
産業への示唆 編集上の考察
接触作業を行う移動ロボットでは、センサーや制御周期の改善に加えて、反力の伝わる経路を設計変数にする余地があります。実装に向けた編集上の考察です。
要旨に基づく紹介・全文未確認
指先のような勾配が、
触覚の測定範囲を広げる。
感度・測定範囲・直線性のせめぎ合いに、中間層の構造で向き合う。
柔らかな電極とイオン性ハイドロゲルの間に、穴の大きさが中心から外へ広がるメッシュ層を配置。荷重に応じて段階的に接触が増える仕組みにより、柔軟な圧力センサーの特性を整えています。3軸の力を捉える構成にも展開しました。
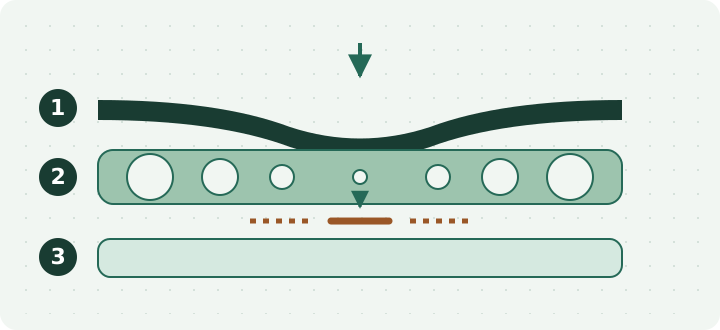
- 電極:荷重を受けて柔らかく変形する。
- 中間層:穴が中心から外側へ大きくなる。
- ハイドロゲル:接触の増加を電気的に捉える。
何が新しいか
機能層の前段にある中間層で接触面積の変化を調整する点。材料の応答と大きな構造変形を分けて設計し、ロボットハンドで物体識別や組み付けへの応用を示しています。
ここまでが分かったこと・限界
要旨の耐久試験は負荷6,000回などの限定条件です。量産ばらつき、湿度や温度の影響、長期ドリフトまで保証したものではありません。認識性能には学習モデルも関与します。
産業への示唆 編集上の考察
触覚センサーを選ぶ際は最大感度だけでなく、使用荷重域での直線性・実装時の変形・校正方法を一緒に評価したいところです。産業への適用は今後の検証課題です。
要旨に基づく紹介・全文未確認
身体に沿って測る、
軽量な超音波ロボット。
呼吸による動きと接触力を扱いながら、肝臓の標準断面を取得する。
腹部に直接装着する超音波ロボットを開発。検査者の動作から学習したAIが、位置・触覚・画像の情報を組み合わせて走査します。健常者102人と患者17人で、臨床的に解釈可能な画像と、参照測定に近い解剖学的計測を報告しています。
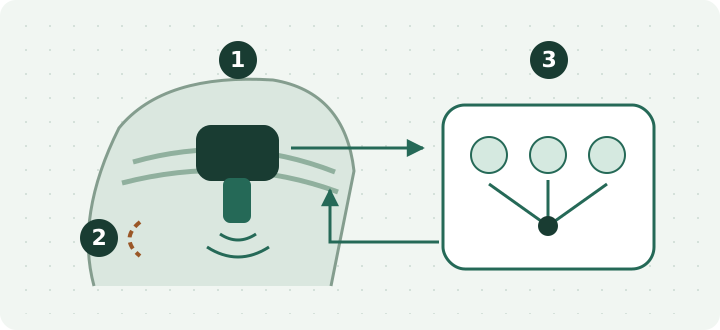
- 装着:腹部との位置関係を保ちながら走査。
- 身体:呼吸や外乱による動きに対応する。
- 調整:位置・触覚・画像を統合して動作へ戻す。
何が新しいか
身体装着型の機構と複数のフィードバックを統合し、呼吸や患者側の外乱に対応する構成。遠隔地や車両内などの場面でも評価を行っています。
ここまでが分かったこと・限界
画像取得・計測の評価を、疾患を見逃さない診断性能や医師の代替と同一視できません。対象集団、比較方法、安全性、臨床導入に必要な条件は全文での確認が必要です。
産業への示唆 編集上の考察
携帯型計測では、装置を小さくするだけでなく、対象物と装置の位置関係を安定させる設計が参考になります。当社製品の医療性能を示すものではありません。
要旨に基づく紹介・全文未確認
構造に記憶し、
波の応答から読み出す。
機械的な記憶と弾性波を組み合わせた、情報処理へのアプローチ。
構造の状態として情報を保存し、そこへ弾性波を入力して特徴を読み出すフォノニック構造を提案。入力波形をオフラインで最適化し、出力エネルギーから幾何学図形や手書き数字を分類する実験と数値解析を示しています。
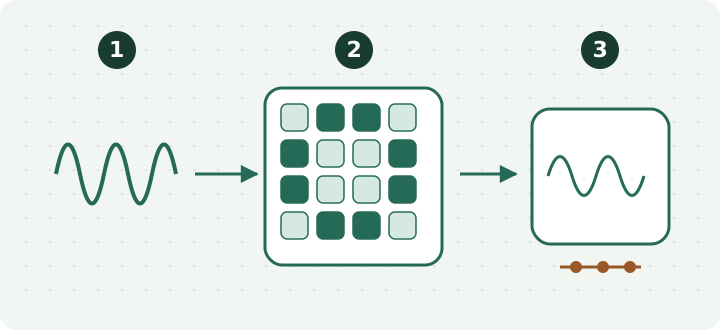
- 入力:波形は事前にオフラインで最適化。
- 記憶:構造の状態が弾性波への応答を変える。
- 読出し:出力エネルギーからパターンを分類。
何が新しいか
不揮発の機械的記憶と波による情報処理を同じ構造で扱う点。ハードウェアを設計し直さず、入力波形を変えて複数の認識課題に対応します。
ここまでが分かったこと・限界
学習はオフライン最適化です。材料自体が実環境で自律学習することや、汎用AIと同等の推論をすることを実証したわけではありません。電力や処理速度の優位性も要旨だけでは判断できません。
産業への示唆 編集上の考察
計測・記憶・演算を別々の部品として扱う前提を見直す研究として注目できます。実装には、再設定方法、雑音への頑健性、製造再現性の評価が必要です。
要旨に基づく紹介・全文未確認
Research briefs研究短報
TWO MORE PERSPECTIVESガラスの微細構造で、超音波を形づくる。
レーザー加工したガラスの微細構造でMHz帯の音速を局所的に変え、複数の基本要素を組み合わせて音場を形成する研究。非破壊検査などの音場設計に示唆がありますが、装置全体の性能向上を保証するものではありません。
要旨に基づく紹介・全文未確認
クモに学ぶ、双方向の柔らかな関節。
同期制御する一対の電気油圧アクチュエーターで、物理状態に応じて両方向へ回転するセンチメートル級関節を提案。駆動機構を簡素化する着想ですが、実機への導入には電源・負荷・寿命を含む評価が必要です。
要旨に基づく紹介・全文未確認
出典と図について
各研究の原著は DOI リンクから確認できます。図は原理を説明するために作成した概念図です。研究ごとの検証範囲・限界と、産業への示唆を区別して掲載しています。
研究を、毎週の視点に。
週号ごとのテーマと出典を、ここに積み重ねていきます。