流れでつまみ、目で確かめる。
細胞塊を組み立てるロボット。
柔らかく壊れやすい対象を、接触せずに、狙った配置へ。
細胞の小さな塊(スフェロイド)を組み合わせて組織のモデルをつくる研究では、作り方の標準化が課題でした。本研究は、マイクロ流体の流れでスフェロイドを動かす「流体駆動ピンセット」と視覚サーボ制御を統合したロボットを開発。異なる種類の細胞塊を設計どおりに積み上げ、腫瘍と間質を組み合わせたモデルを一貫性よく量産できたと報告しています。
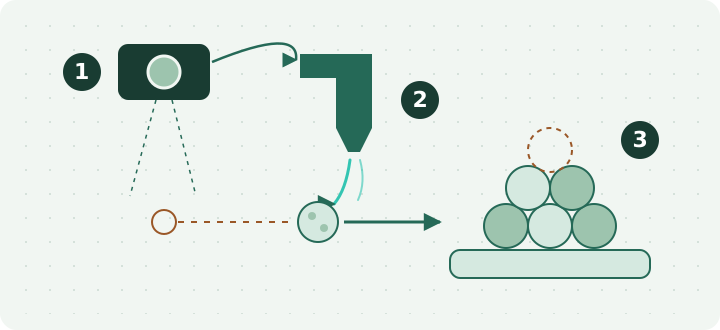
- 視覚:カメラが細胞塊の位置を捉え、操作へ戻す。
- 流体:ノズルからの流れで、触れずに動かす。
- 組立:異なる細胞塊を所定の配置に積み上げる。
何が新しいか
多次元の視覚認識とマイクロ流体制御を一つの操作系にまとめ、組み立てをプログラム可能にした点。初期の器官形成を模した多系統モデルの構築や、創薬スクリーニング用モデルの量産まで示しています。
ここまでが分かったこと・限界
要旨には位置決め精度や処理速度などの定量値が示されていません。一貫性がどの程度改善したか、扱える細胞塊の大きさ、細胞への影響は全文での確認が必要です。
産業への示唆 編集上の考察
柔らかい・小さい・壊れやすい対象のハンドリングでは、把持機構を工夫する代わりに「流れで運び、画像で閉じる」構成も選択肢になります。微小部品の整列や検査工程への応用は、実装に向けた編集上の考察です。
要旨に基づく紹介・全文未確認
全身を一枚で測る。
寄生容量を味方にする電極。
大面積化の壁だった位置合わせと積層工程を、電極の配置から見直す。
従来の平行平板型の静電容量センサーは、大面積にすると上下電極の位置合わせや積層工程が難しくなります。本研究は送信・受信電極を同じ基板に並べ、その上に変形する誘電体と浮遊グラウンド層を重ねる構造を提案。電極とグラウンド層の間の寄生容量をあえて検出に使い、1.7 m × 1.0 mのアレイで全身の圧力分布を30 Hzで取得しました。
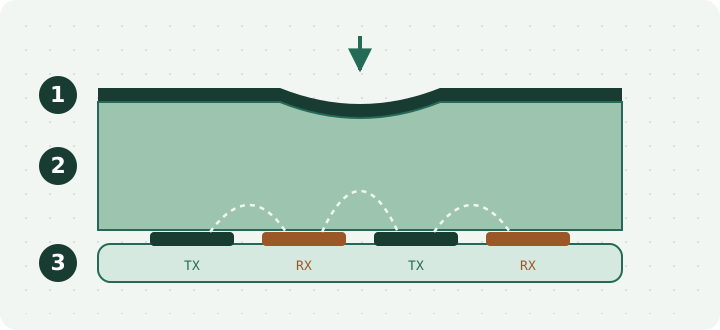
- グラウンド層:押されると電極との距離が変わる。
- 誘電体:荷重に応じて柔らかく変形する。
- 電極層:送信・受信電極を一枚の基板に一体化。
何が新しいか
通常は抑え込む寄生容量を検出原理に組み込み、電磁ノイズの遮蔽も兼ねる設計。位置合わせ誤差をなくし、積層工程を20%減らしたと報告しています。睡眠姿勢の分類や運動モニタリングで実証しました。
ここまでが分かったこと・限界
直線性(R²=0.994)は報告されていますが、感度・測定範囲・耐久性・温湿度の影響は要旨では分かりません。褥瘡予防などの実演は応用例の提示で、臨床的な効果を検証したものではありません。
産業への示唆 編集上の考察
大面積センサーでは、性能だけでなく位置合わせや積層の工程数がコストと歩留まりを左右します。「ノイズ源を設計に取り込む」発想は、他の計測系にも応用を考えたい視点です。産業への適用は今後の検証課題です。
要旨に基づく紹介・全文未確認
背中の伸びの向きから、
脊柱のかたちを読むスーツ。
X線を使わずに、側弯症の兆候を動きの左右差から捉える。
側弯症の検診は静的な観察に頼るため、主観が入りやすく継続的な観察も困難です。本研究は、導電性の弾性繊維を一方向にそろえ、伸びの大きさと方向の両方に応答する柔らかなセンサーを開発。背中の左右対称な位置に配置したスーツで脊柱の3次元的な動きを測り、機械学習で左右の対称性を評価して側弯症を識別します。
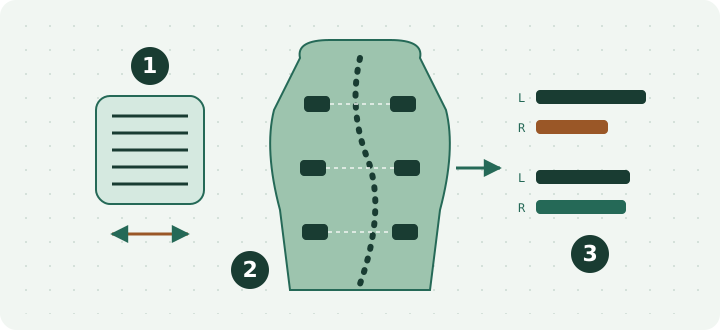
- センサー:繊維の向きで、伸びの方向まで捉える。
- 配置:背中の左右対称な位置に取り付ける。
- 評価:左右の動きの対称性を機械学習で判定する。
何が新しいか
皮膚表面の変形を「大きさ」と「方向」の両方で測り、動いている状態の左右差から脊柱の形態を推定する点。4病院と学校検診1件の多施設データで、検出・弯曲度・弯曲位置の識別精度を報告しています。
ここまでが分かったこと・限界
報告された精度(検出100%など)は本研究のデータでの値です。対象者数や年齢構成、X線検査との比較条件は要旨から分かりません。X線検査の代替として確立されたわけではありません。
産業への示唆 編集上の考察
個人差の大きい人体の計測では、絶対値よりも左右差のような相対的な特徴量を使う設計が有効な場合があります。装着型センサーの評価軸として参考になります。当社製品の医療性能を示すものではありません。
要旨に基づく紹介・全文未確認
緑色の光で、
割れない高強度アルミを積む。
反射しやすく割れやすい合金を、光源と粉末の両面から攻略する。
高強度の7000系アルミ合金は、赤外レーザーの積層造形では光を吸収しにくく、割れやすいことが課題でした。本研究はナノTiCを含むAA7075粉末と緑色レーザーの指向性エネルギー堆積を組み合わせ、低い出力で安定した造形を実現。熱処理後に微細な析出物が高密度に生じ、割れのない造形体で約600 MPaの降伏強度を得ています。
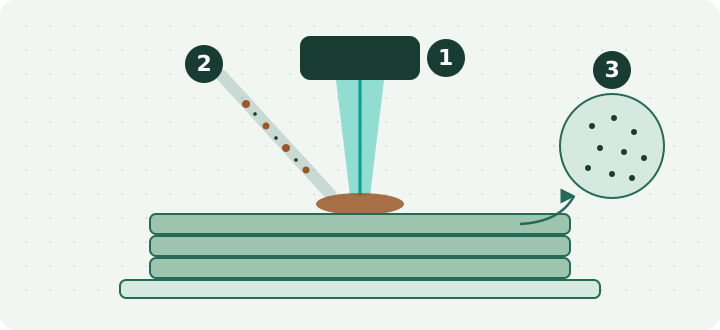
- 緑色レーザー:アルミに吸収されやすく、低出力で溶かす。
- 複合粉末:ナノTiCを含む合金粉末を溶融池へ送る。
- 熱処理:微細な析出物を高密度に生じさせ強化する。
何が新しいか
レーザー波長というプロセス条件と、ナノ粒子を加えた粉末という材料設計を同時に変えた点。緑色レーザーが溶融池を安定させ、熱勾配や元素の蒸発を抑えて均一な結晶粒を得たと報告しています。
ここまでが分かったこと・限界
約600 MPaは熱処理後の引張降伏強度です。伸び・疲労特性・寸法精度、大型部品や異なる形状での再現性は要旨では分かりません。全方向で同じ強度が得られるかも全文での確認が必要です。
産業への示唆 編集上の考察
反射率の高い材料の加工では、出力を上げるより、吸収されやすい波長を選ぶという発想が工程設計の選択肢になります。軽量・高強度部品の造形に向けた品質評価は今後の課題です。
要旨に基づく紹介・全文未確認
Research briefs研究短報
TWO MORE PERSPECTIVES電池のいらない、指先の入力デバイス。
指の動きから摩擦帯電で発電し、その電力だけで軌跡を無線送信する指装着型インタフェース。3つの受信器と機械学習による復号で、0.9 mm未満の位置精度と手書き入力の再現を報告しています。通信距離・耐久性・使用環境の評価は要旨からは判断できません。
要旨に基づく紹介・全文未確認
液体の上に印刷して、均一な柔らかい膜をつくる。
混ざり合わない二層の液体を基板にして、3Dプリントしたインク液滴を広げることで、欠陥の少ない均一な薄膜を作製し、曲面へ転写する手法。柔軟なRFIDタグを食品包装に沿わせて貼る実証も示しています。歩留まりや使える材料の範囲は全文での確認が必要です。
要旨に基づく紹介・全文未確認
出典と図について
各研究の原著は DOI リンクから確認できます。図は原理を説明するために作成した概念図です。研究ごとの検証範囲・限界と、産業への示唆を区別して掲載しています。
研究を、毎週の視点に。
週号ごとのテーマと出典を、ここに積み重ねていきます。